Furkan Mamuk
Kara deliğe benzeyen bir hilal üretmiş olmam, içindeki ışığı doğru hesapladığımı göstermiyor. Şekil doğru olabilir, intensity değerleri olmayabilir.
Bu yüzden GPU renderer’ımı ipole ile karşılaştırdım. Ama önce iki kodun gerçekten aynı problemi çözdüğünden emin olmam gerekiyordu. Yoksa piksel piksel karşılaştırmanın pek anlamı kalmıyor.
320×180 sabit kamera, +0.5 spin ve paketlenmiş tek bir KHARMA snapshot’ı kullandım. Model 230 GHz’de polarizasyonsuz termal sinkrotron yayımıyla soğurmasını içeriyor. Plazma verisi harici bir simülasyondan geliyor; benim kodum bu kaydedilmiş alanların içinde fotonları izliyor. Yani plazmanın kendisini yeniden simüle etmiyorum.
İki intensity görüntüsünü aynı logaritmik ölçekte gösteriyorum. Oldukça benziyorlar. Nerede ayrıldıklarını görmek için asıl signed residual’a bakmak gerekiyor: GPU’nun daha fazla ve daha az ışık hesapladığı yerler burada ortaya çıkıyor.
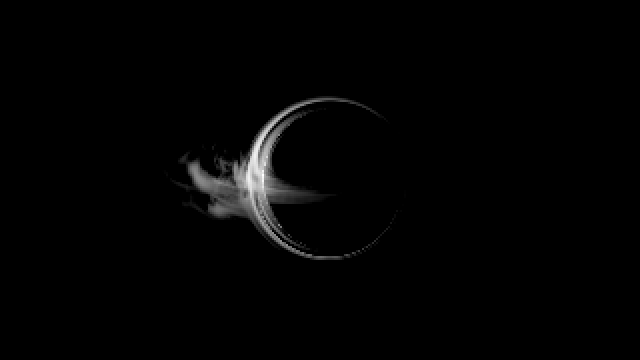
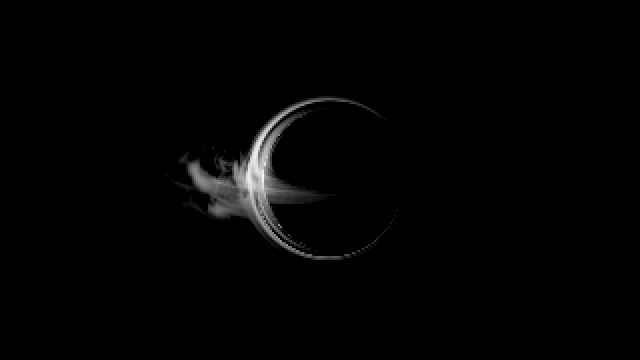
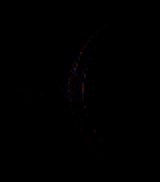
Snapshot, Dhruv ve arkadaşlarının Illinois v3 verisinden; lisansı CC BY 4.0.
İki koda gerçekten aynı problemi çözdürmek
Spin ve field of view değerlerini eşleştirmek yeterli değildi. Kamera referans çerçevesi, piksel merkezleri, fotonun başlangıç momentumu, plazma interpolasyonu, yerel frekans, transfer katsayıları ve gözlemcideki intensity normalizasyonu da aynı olmalıydı.
Bunlardan biri farklıysa iki renderer’ın farklı sonuç vermesi zaten normal. Benim ölçmek istediğim, sayısal yöntemlerin farkıydı.
ipole kendi jeodeziklerini izliyor, kendi ışınım aktarımı integratörünü kullanıyor. GPU ise kendi sınırlandırılmış yollarından ilerleyip transferi her adımın orta noktasında örnekliyor. Emisyon modeli ve ufka yakın cutoff ortak. Kodlar aynı değil, ama hesaplamaları gereken model aynı.
Sayısal karşılaştırmayı ekranda görünen görüntülerle değil, lineer FITS intensity verileriyle yapıyorum. Skora sonradan exposure düzeltmesi, blur, görüntü hizalama ya da flux rescale eklemiyorum. ipole halka açık bir görelilikçi ışınım aktarımı kodu; yerel adaptörünü bu polarizasyonsuz ve eşleştirilmiş testle sınırladım.
Neden iki metrik kullanıyorum?
Weighted L1, mutlak intensity farklarını her pikselin kameradaki katı açısıyla ağırlıklandırıp topluyor; sonra iki görüntüde de sonlu olan pikseller üzerindeki referans intensity integraline bölüyor. Signed integral difference ise işareti koruyor. Bir bölgedeki fazla parlaklık, başka bölgedeki eksiği götürebiliyor.
Dolayısıyla iki metrik aynı hatayı ölçmüyor.
| GPU affine step çarpanı | Weighted L1 difference | Signed integral difference |
|---|---|---|
| 1 | %0,9549 | +%0,0850 |
| 0,5 | %0,2846 | +%0,0186 |
| 0,25 | %0,1461 | +%0,0204 |
Son görüntü çiftinde 57.600 pikselin tamamı sonlu. GPU’nun affine step değerini küçülttükçe weighted L1 farkı %0,9549’dan %0,1461’e indi. Ama signed integral difference aynı düzgün sırayı izlemiyor: yarım adımda +%0,0186, çeyrek adımda +%0,0204. İlk metrik iyileşiyor diye diğerini görmezden gelmek istemedim.
ipole da kendi sayısal ayarlarına duyarlı. Step parametresini 0,003’ten 0,0015’e düşürmek kendi görüntüsünü weighted L1’de %0,0613 değiştirdi. Bu, iki çalıştırma arasında ölçülen fark. Kalan hatanın üst sınırı değil.
Bu sonuç nerede geçerli?
Tek bir paketlenmiş snapshot, düşük sayılabilecek çözünürlükte bir kamera ve bir emisyon modeli kullanıyorum. Bu test, akışkan verisini paketlerken oluşan hataları ölçmüyor. Teleskop gözlemleriyle eşleşme göstermiyor ve tüm emisyon varsayımlarını da doğrulamıyor.
Eğik kamera ve native grid ile yapılan slow-light karşılaştırmaları başka deneyler. Onlarda integrasyon ve sampling hatalarının yanında eksik simülasyon geçmişi de sorun olabiliyor.
Bir de karşılaştırmaya hangi piksellerin dahil edildiği var. FITS exporter step bütçesi biten yollarla geçmiş verisi olmayanları geçerli intensity değerlerinden ayrı tutuyor. Ortak sonlu piksellerin farkını hesaplamak mantıklı; ama dışarıda kalanların maskelerini de raporlamak gerekiyor. Geriye kalan piksellerde küçük bir fark olması, eksik bölgeleri açıklamıyor.
Bu kamera, bu snapshot ve bu model için ipole karşısında %0,1461 weighted L1 farkına ulaştım. Sonuçtan memnunum. Başka bir sahneye geçtiğimde aynı oranı kullanamam; yeniden karşılaştırmam gerekir.
Katkılar ve kaynaklar
Plazma snapshot’ı: Illinois v3 KHARMA verisi, Dhruv, Prather, Wong ve Gammie, CC BY 4.0. Sayısal karşılaştırmada kullandığım referans: ipole.